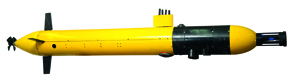
Evanildo da Silveira apresenta, na revista Pesquisa FAPESP, diferentes projetos de veículos subaquáticos desenvolvidos para pesquisas oceanográficas e para a exploração de petróleo e gás. O artigo explica o funcionamento dos Veículos Autônomos Submersos (AUV) e apresenta protótipos brasileiros, como o FlatFish, o Pirajuba e o HROV. Além disso, mostra o desenvolvimento do robô humanoide OceanOne, criado por pesquisadores da Universidade Stanford.
O material também explica como sensores, propulsores, computadores, baterias e sistemas de navegação permitem que esses veículos operem em ambientes submersos. O FlatFish realiza inspeções de estruturas de petróleo e gás, enquanto o Pirajuba coleta dados sobre plâncton e características da água. Já o HROV pode se movimentar sobre cascos de navios e outras estruturas. Além disso, o OceanOne utiliza câmeras, sensores táteis e inteligência artificial para realizar atividades em locais de difícil acesso. Dessa forma, o artigo aproxima os estudantes da engenharia submarina e mostra aplicações da robótica na pesquisa e na exploração dos oceanos.
Educadores podem utilizar o conteúdo no Ensino Fundamental II, Ensino Médio e Ensino Superior, especialmente em Ciências, Física, Matemática, Geografia e Química, para trabalhar Ciência, tecnologia e inovação, Ecossistema marinho e Oceano Aberto. Além disso, o artigo permite abordar robótica, engenharia naval, veículos autônomos, inteligência artificial, sensores, hidrodinâmica, exploração de petróleo, pesquisa oceanográfica e tecnologias para ambientes subaquáticos. A localização corresponde ao Brasil, com destaque para projetos desenvolvidos em instituições brasileiras e testes realizados no litoral de São Paulo, além de exemplos internacionais no Mar Mediterrâneo e no Mar Vermelho.